
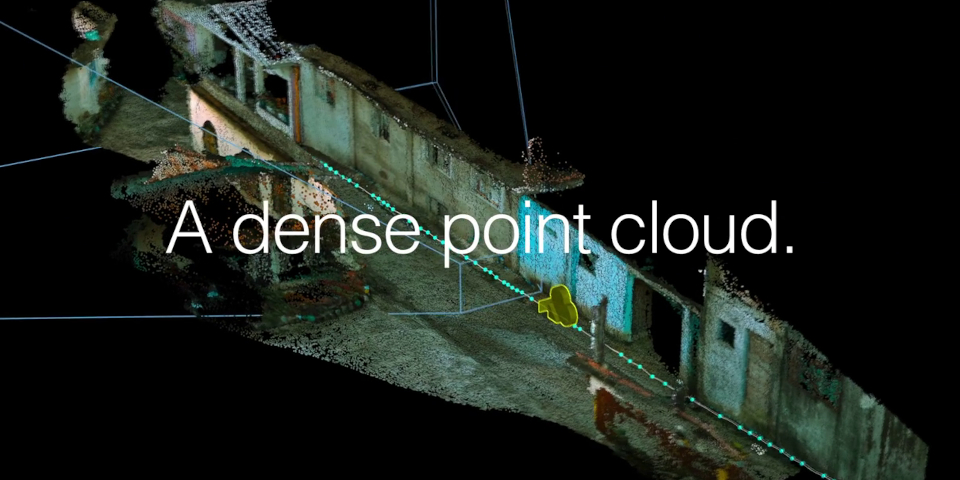
PFTrack 26.05 新增点云工具集:单条跟踪镜头即可生成稠密点云
The Pixel Farm 发布了 3D 相机跟踪软件 PFTrack 的最新版本 26.05.19。这是一次幅度不小的更新,新增了一整套从相机解算结果生成稠密点云的工具,并支持将点云导出为 USD 文件,或导出为 COLMAP 数据,用于生成 Gaussian Splatting 模型。
面向 VFX 与可视化的 3D 相机跟踪工具
PFTrack 最早发布于二十多年前,是 VFX 与可视化领域口碑较好的 matchmoving 工具。它采用节点式架构,提供从自动到手动的一整套相机与物体跟踪工具,并内置镜头畸变(lens distortion)工具集。其场景重建能力中包含原生摄影测量(photogrammetry)工具组,可从静帧或视频重建场景几何。
Hero Cloud:从单台跟踪相机生成点云
26.05.19 版本加入了一组用于生成与导出稠密 3D 点云的新功能,同时服务于传统流程与 Gaussian Splatting 流程。这套工具的核心是 Hero Cloud,这个新节点可以从单台已解算的相机出发构建稠密 3D 点云,官方强调“不需要 LiDAR 或额外采集硬件”。
Hero Cloud 通过相机在场景中的运动来重建深度,因此要求镜头内存在视差(parallax)。The Pixel Farm 表示,多数制作素材的视差量都足够。
导出 USD、FBX 或 COLMAP 数据
点云生成后可按多种格式导出,从而在其它 DCC 软件中重建这条跟踪镜头对应的 3D 环境:
- USD:PFTrack 现在导出的稠密点云除了空间坐标,还包含逐点法线(normal)与颜色数据,便于与 Maya、Houdini 等支持 USD 的工具衔接。
- FBX:导出文件中对稠密点云的处理也“更为可靠”。
- COLMAP:面向当下基于 Gaussian Splatting 的管线,PFTrack 现在可导出 COLMAP 格式,供 Postshot 等 3DGS 生成工具使用。
用 Photo Mesh 节点把点云转为网格
已有功能也针对新流程做了更新。Viewer 窗口新增 Active Camera 视口,可将相机位姿吸附(snap)到当前活动镜头,从而把 Hero Cloud 的重建结果与原片做视觉比对。
对于 Studio 或 Enterprise 订阅用户,PFTrack 的 Photo Mesh 摄影测量节点现在可以把 Hero Cloud 生成的点云转换为三角网格。
价格与系统要求
PFTrack 支持 Windows、macOS 与 Rocky Linux。面向个人艺术家的节点锁定 Solo 授权提供 PFTrack 的核心功能,但管线集成选项有限,价格为 699 英镑(约 940 美元)。浮动工作室授权为 1,699 英镑(约 2,286 美元)。Enterprise 授权需询价,三个版本的功能对比可在在线文档中查看。
相关链接
原文链接:https://www.cgchannel.com/2026/05/the-pixel-farm-adds-new-point-cloud-toolset-to-pftrack-26-05/


喜欢这篇内容吗?